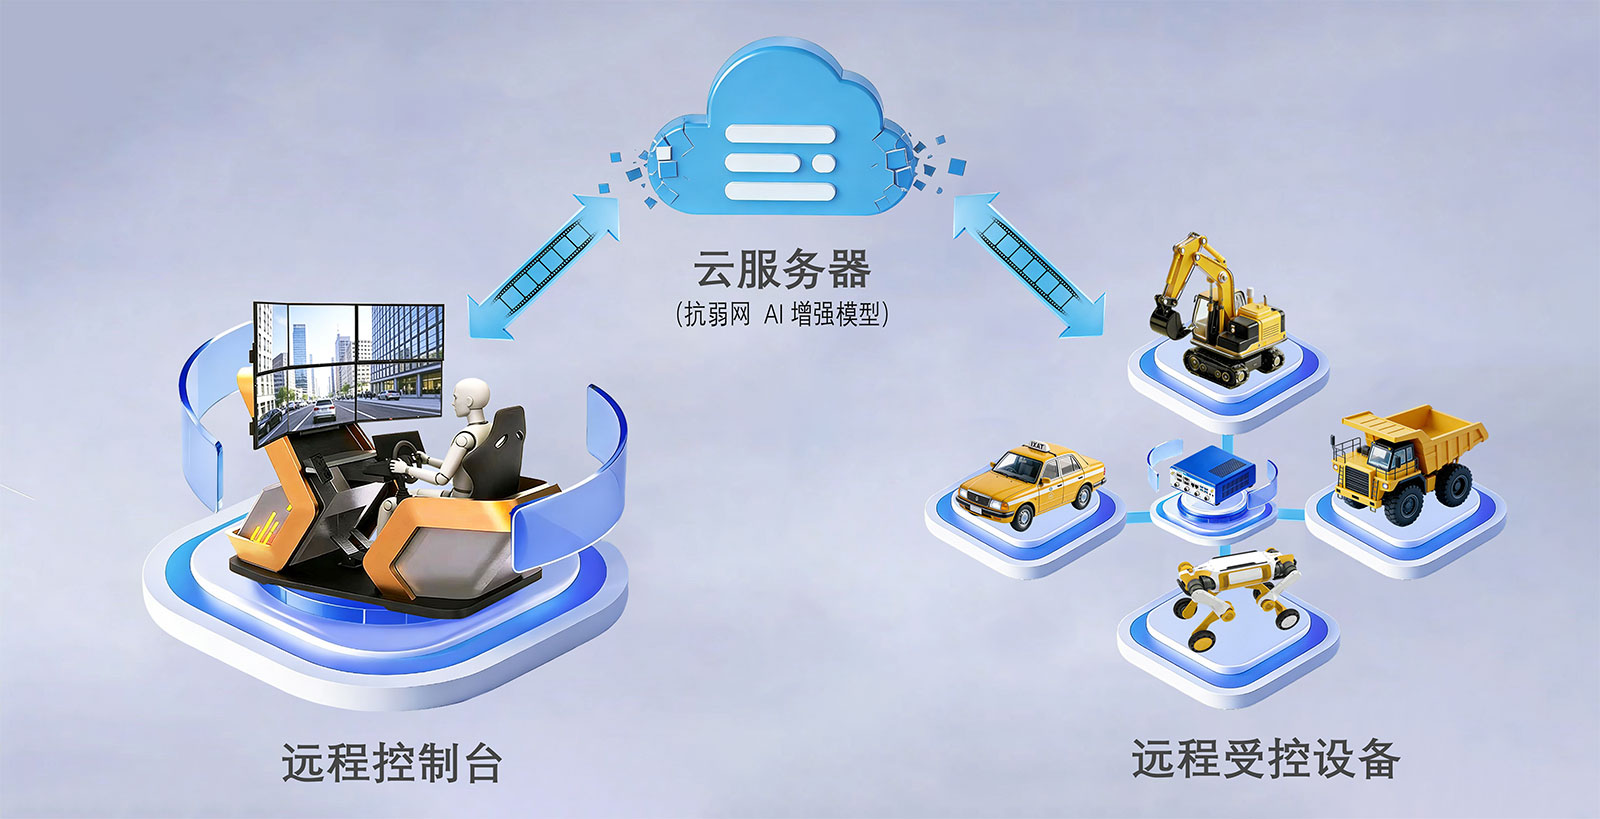
驭光号 世光自研全场景远程驾驶系统
系统集远程控制台、车端受控设备与低时延音视频传输平台于一体,搭载弱网环境自适应智能优化技术,保障控制信号实时交互。既可作为无人车的“算法兜底”,破解自动驾驶算法失效的长尾难题;也可为车辆、工程机械及特种装备提供低时延远程控制能力,将操作人员从恶劣作业环境中解放。
更可靠的性能
多场景,大规模产业化,常态化运营。
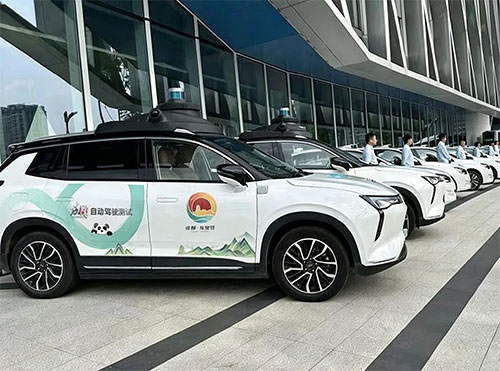
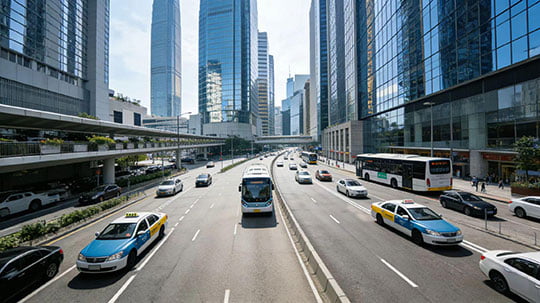
数十城开放道路载人运物,60km/h。
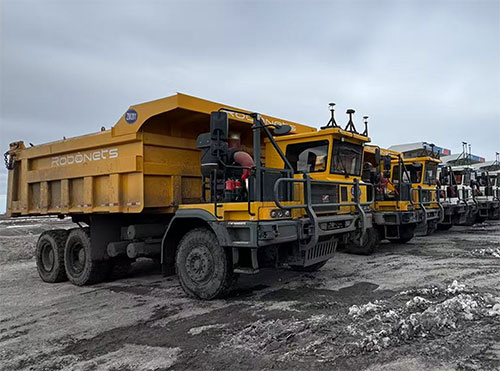
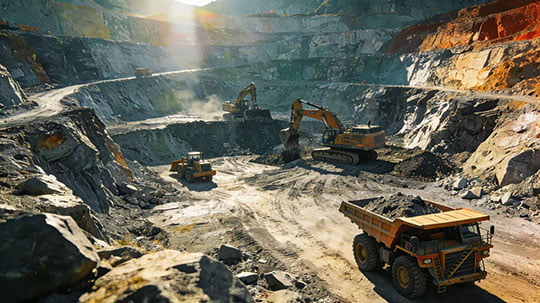
单矿百台 x 4G弱网 x 极寒环境。
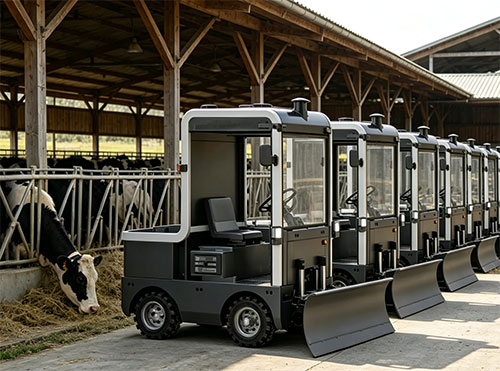
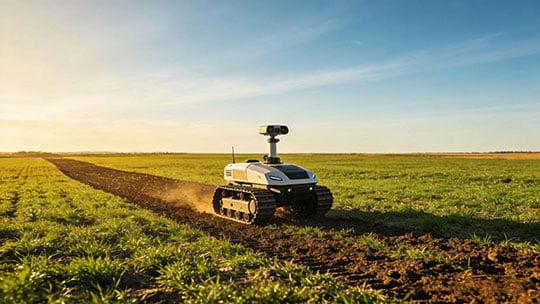
数十城偏远牧场,网络基建差,7x24h运行。
更低的时延
| 网络条件 |
相机输出-屏幕显示 时延 (不含光学采集) |
端到端 全链路 时延 (秒表法) |
||
|---|---|---|---|---|
| 世光标准 | 行业标准 | 世光标准 | 行业标准 | |
| RTT≤100ms | ≤160ms | ≤220ms | ≤240ms | ≤300ms |
| RTT≤70ms | ≤100ms | ≤160ms | ≤140ms | ≤200ms |
| RTT≤30ms | ≤50ms | ≤110ms | ≤120ms | ≤180ms |
* 行业标准取自《低速无人驾驶产业联盟团体标准T/SSITS 2003—2023——低速无人驾驶设备远程驾驶系统技术规范》。
* RTT:网络消息时延,通常作为衡量网络传输性能的指标。
* 以上数据来源于公司内部测试,具体性能可能因网络环境、设备型号等因素存在差异。
实测厦门-乌鲁木齐视频时延<120ms,控制时延<50ms。
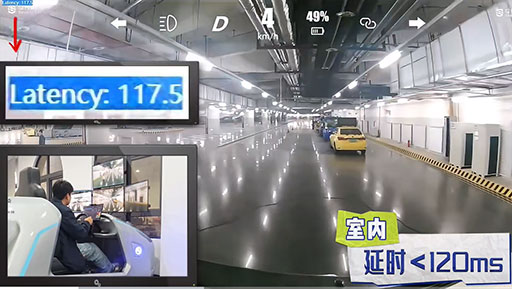
室内实测
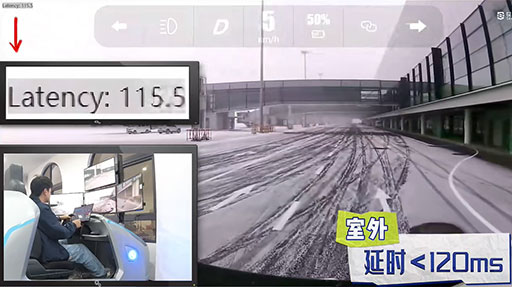
室外实测
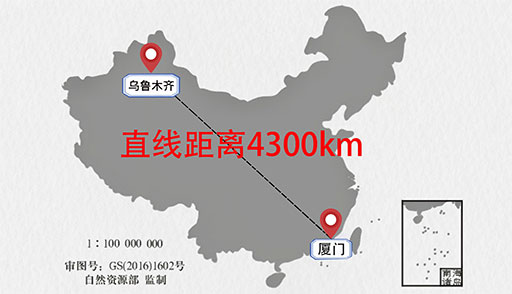
厦门-乌鲁木齐
更完善的配置-控制台
标准配置
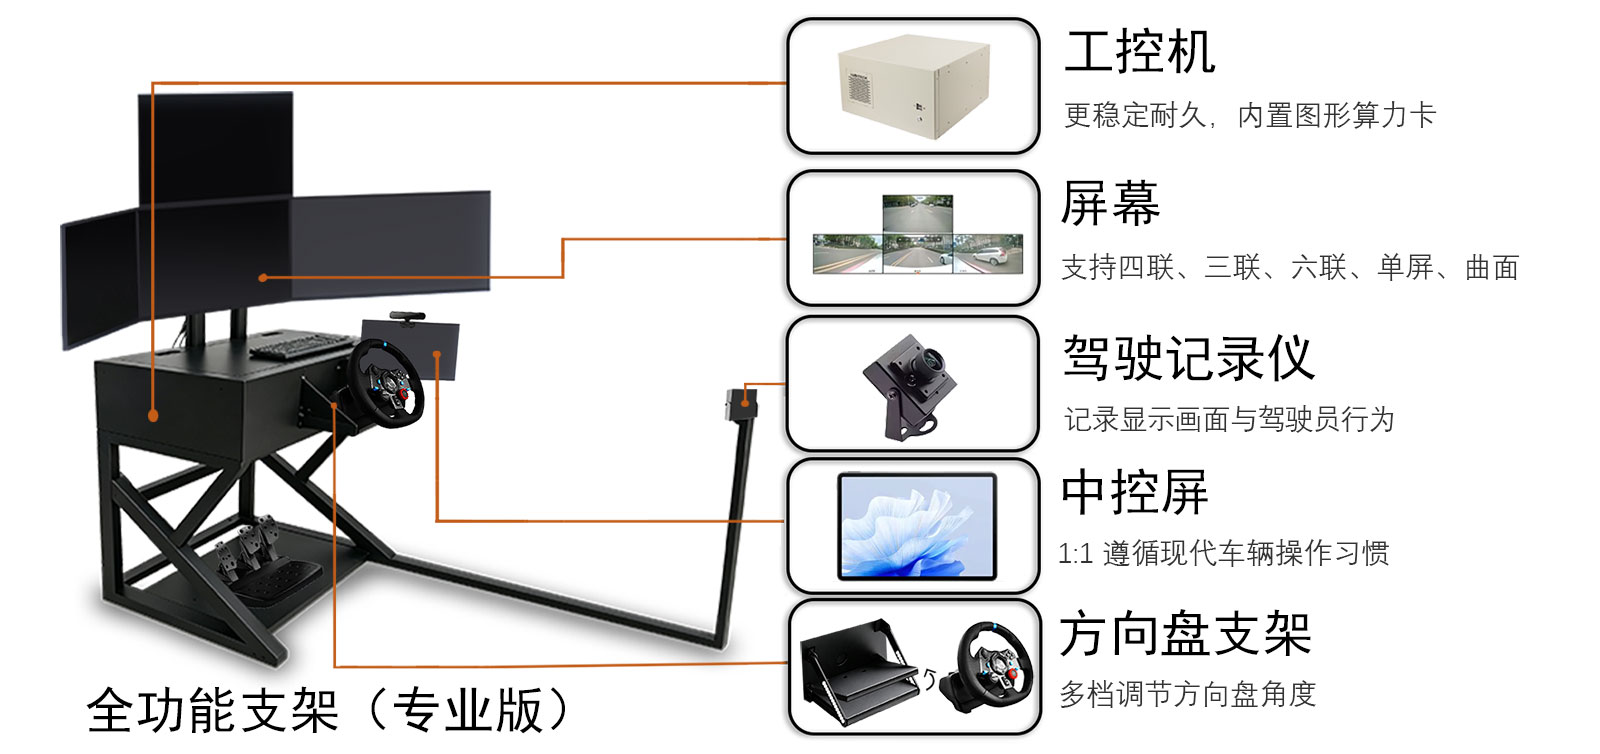 远程控制台组件,标准配置包括:工控机(内置专业图形计算卡,支持AI画质增强。),屏幕(四联屏幕,上一下三排列),人体工学椅(支持六向电动调节),中控屏(支持十点触控),方向盘(可900度旋转),踏板(含离合、刹车、油门)。
可选配置
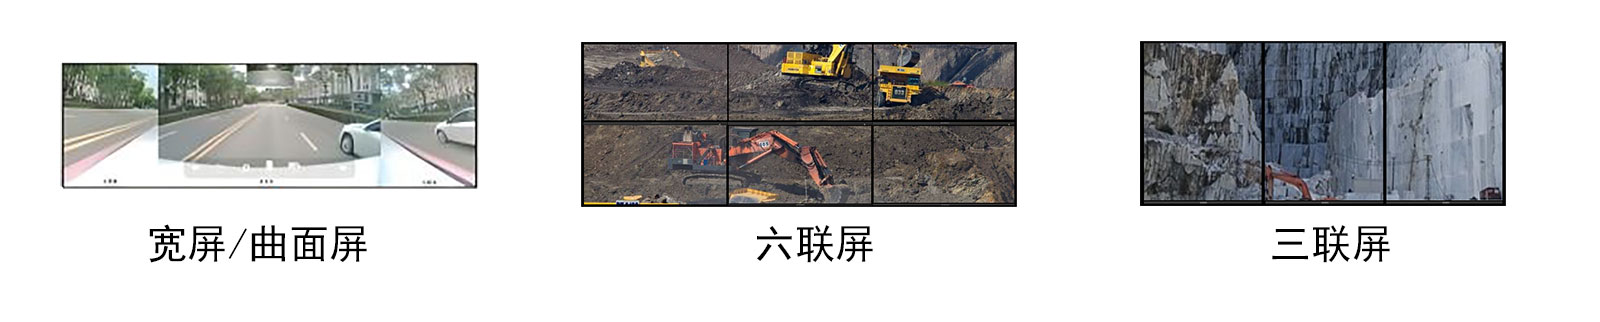
宽屏/曲面屏
六联屏
三联屏
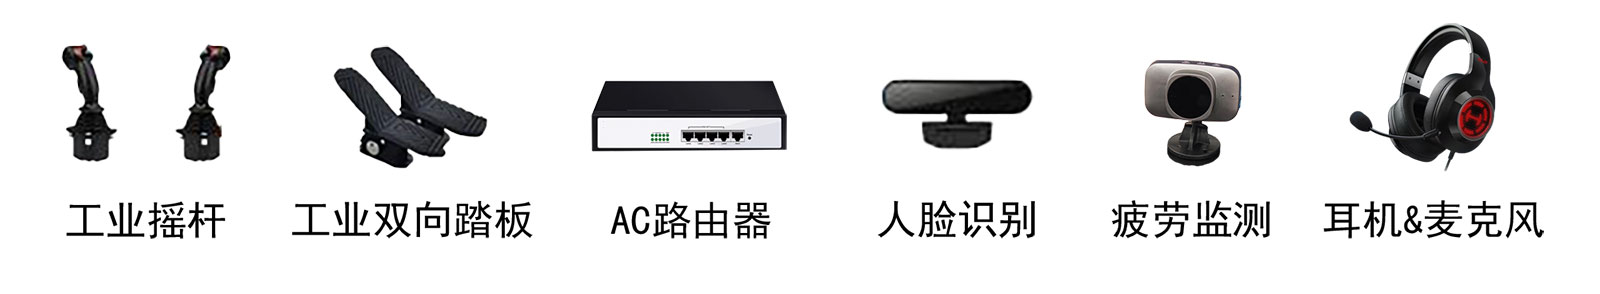
工业摇杆
工业双向踏板
AC路由器
人脸识别
疲劳监测
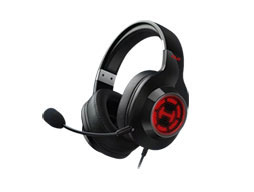
耳机&麦克风
更完善的配置-受控端
标准配置
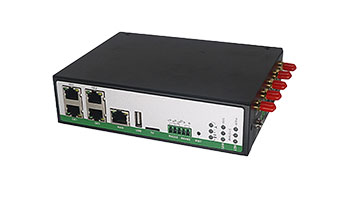
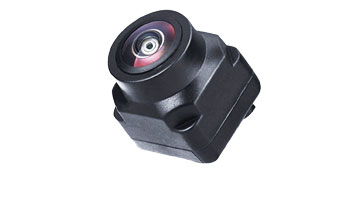
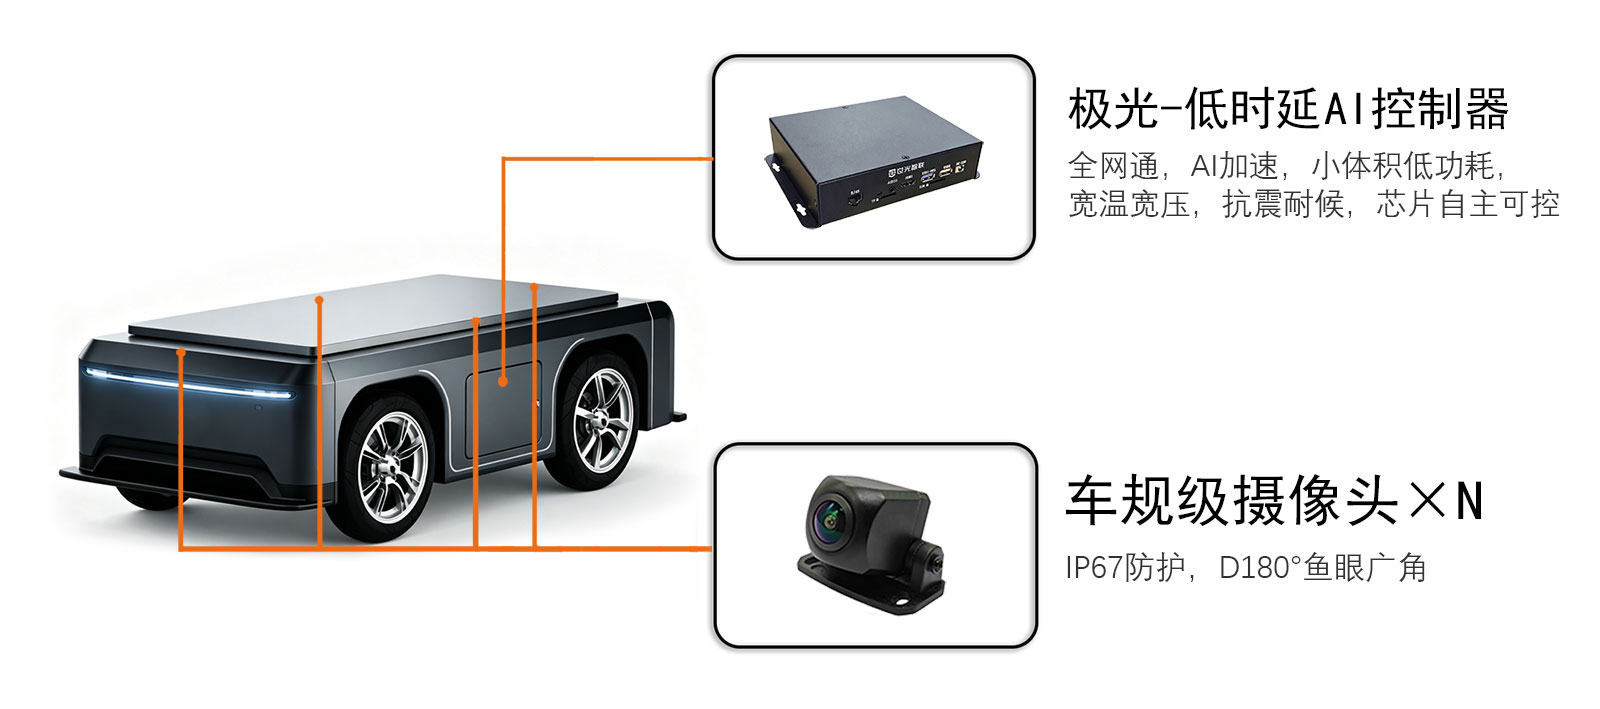 远程受控设备组件,标准配置包括:1.工业级域控X86域控:内置安装,集成5G模块,公网专网全网通,宽温、宽压、抗震,为严苛工况而生;2.车规级摄像头xN:外置安装,IP67高等级防水防尘,超大鱼眼广角视野,车规级宽温工作,无惧风雨侵袭。
可选配置
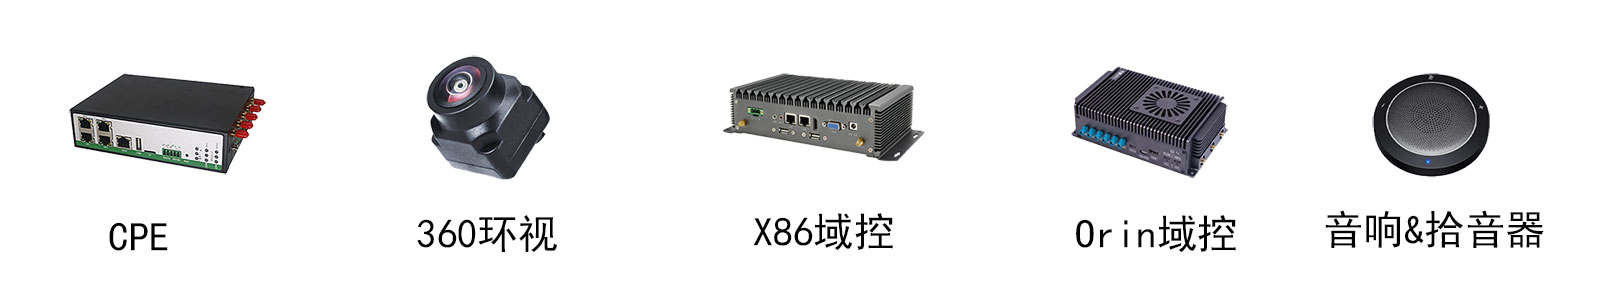
CPE
360环视
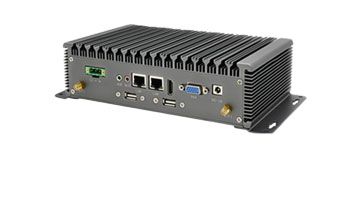
X86域控
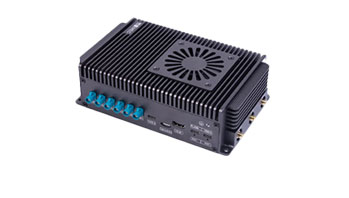
Orin域控
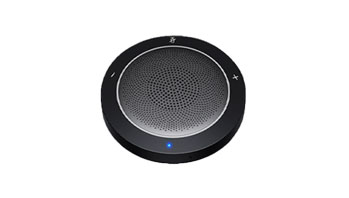
音响&拾音器
系统融合
亦支持系统融合开发定制,复用车上已有硬件。
更强大的功能
可视化智能运营中枢
驭光号 远程驾驶系统包括:1.自适应调节:网络抖动时自动调整帧率与分辨率,保障延时稳定;2.一控多:单驾驶舱对多车端统一监管,快速切换,高效调度;3.行驶控制:控制转向、制动、驱动、档位、急停;4.视频实时回传:自适应720P高清摄像头画面实时回传至驾驶舱;5.AI画质增强:前视角画质Ai增强,极大提升清晰度与流畅度;6.多控多:多驾驶舱对多车端交叉监管,适应不同场景下协同作业;7.机械组件控制:支持定制适配各类机械组件;8:视频存储:驾驶舱主机或车端本地均支持存储车载视频;9.驾驶日志:驾驶员操作数据以txt格式存储于主机;10.故障报警:分级故障报警,限速/停机并反馈故障码;11.人脸识别:支持人脸识别登录,解锁企业级安全防护;12.驾驶员监控:智能监控驾驶员危险驾驶行为开启智能风险感知模式;13.状态信息显示:采集驾驶舱及接受底盘状态信息,可视化展示于舱端屏幕;14.私有化部署:支持定制公网私有云服务器部署,或内网本地私有化部署。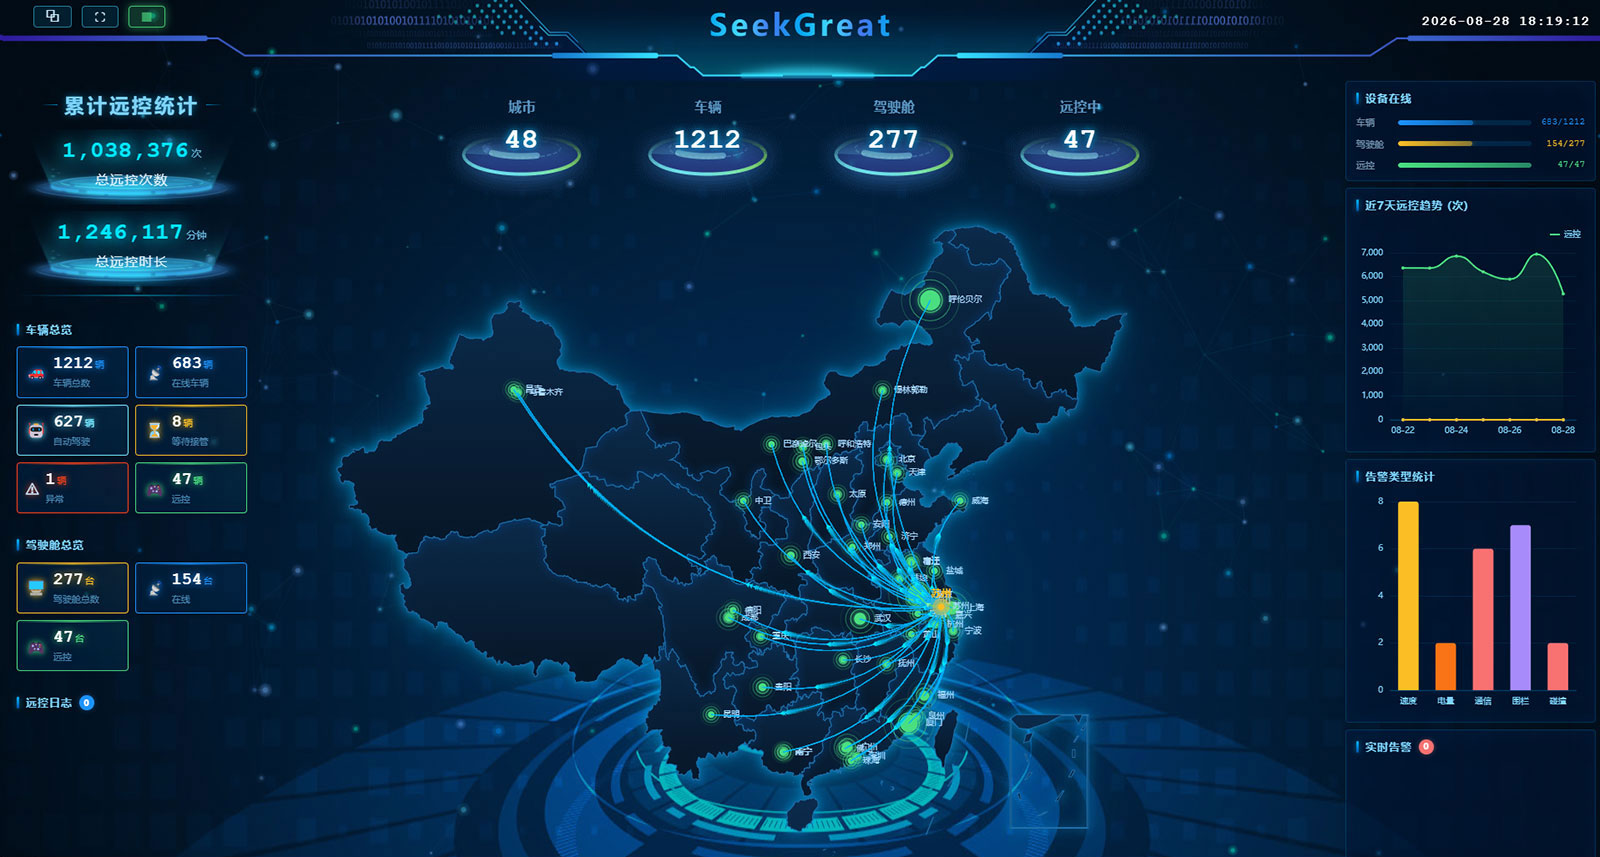
更周到的服务
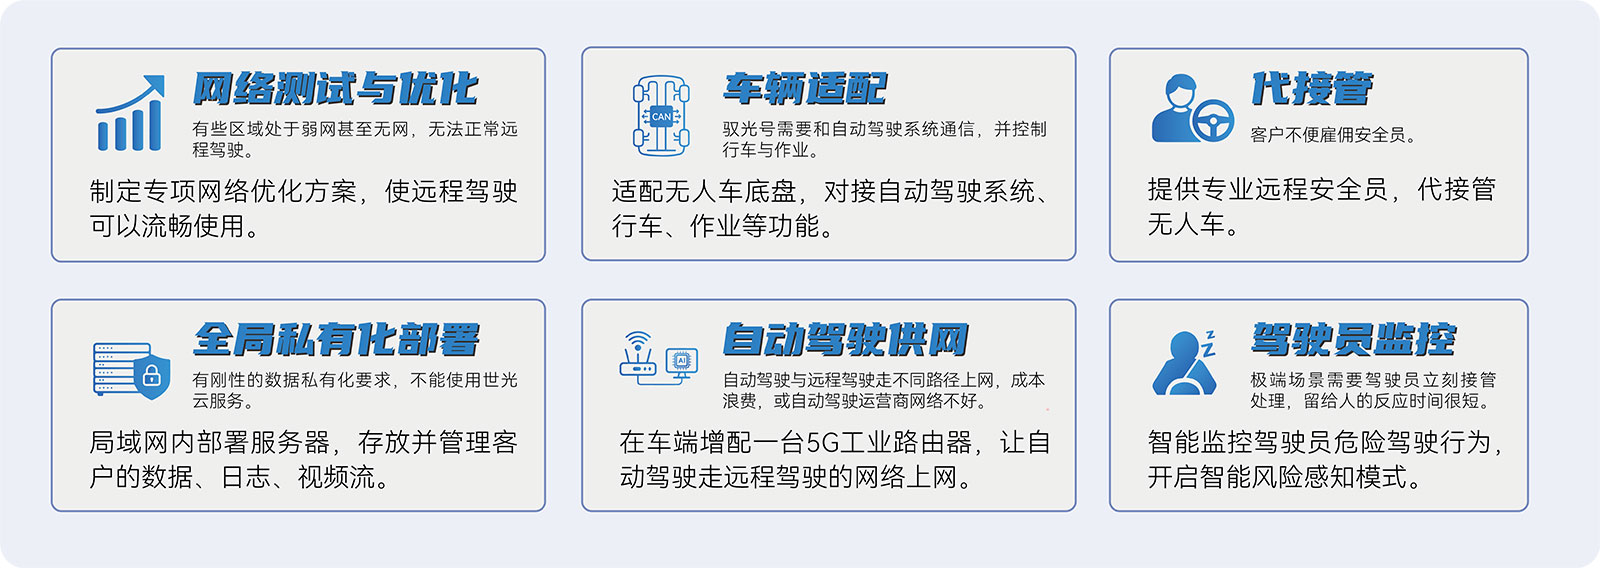 1.网络测试与优化:有些区域处于弱网甚至无网,无法正常远程驾驶。制定专项网络优化方案,使远程驾驶可以流畅使用;
2.车辆适配:驭光号需要和自动驾驶系统通信,并控制行车与作业。适配无人车底盘,对接自动驾驶系统、行车、作业等功能;
3.代按管:客户不便雇佣安全员。提供专业远程安全员,代接管无人车;
4.全局私有化部署:有刚性的数据私有化要求,不能使用世光云服务。局域网内部署服务器,存放并管理客户的数据、日志、视频流;
5.自动驾驶供网:自动驾驶与远程驾驶走不同路径上网,成本浪费,或自动驾驶运营商网络不好。在车端增配一台5G工业路由器,让自动驾驶走远程驾驶的网络上网;
6.驾驶员监控:极端场景需要驾驶员立刻接管处理,留给人的反应时间很短。智能监控驾驶员危险驾驶行为,开启智能风险感知模式。